
仓储自动化进入“集群协同时代”,控制层正在成为被低估的效率分水岭
2026年,仓储自动化正在经历一次关键的叙事转向。过去几年,行业讨论的焦点集中在机器人本体....
2026年,仓储自动化正在经历一次关键的叙事转向。过去几年,行业讨论的焦点集中在机器人本体、穿梭车密度、拣选速度等“执行层”指标上;而进入2026年,越来越多的信号指向同一个判断:集群调度与具身智能的落地能力,正在成为仓储自动化的重要分水岭。当一座仓库同时运行数十台甚至上百台移动机器人、穿梭车、分拣设备和自动化立库时,真正决定系统能否稳定跑起来的,已经不只是单台设备“能不能动”,而是一整套控制体系能否让它们“协同得好”。
这恰恰是KVM与IP分布式矩阵技术从“机房配角”走向仓储自动化前台的原因。
仓储越自动,控制层越吃紧
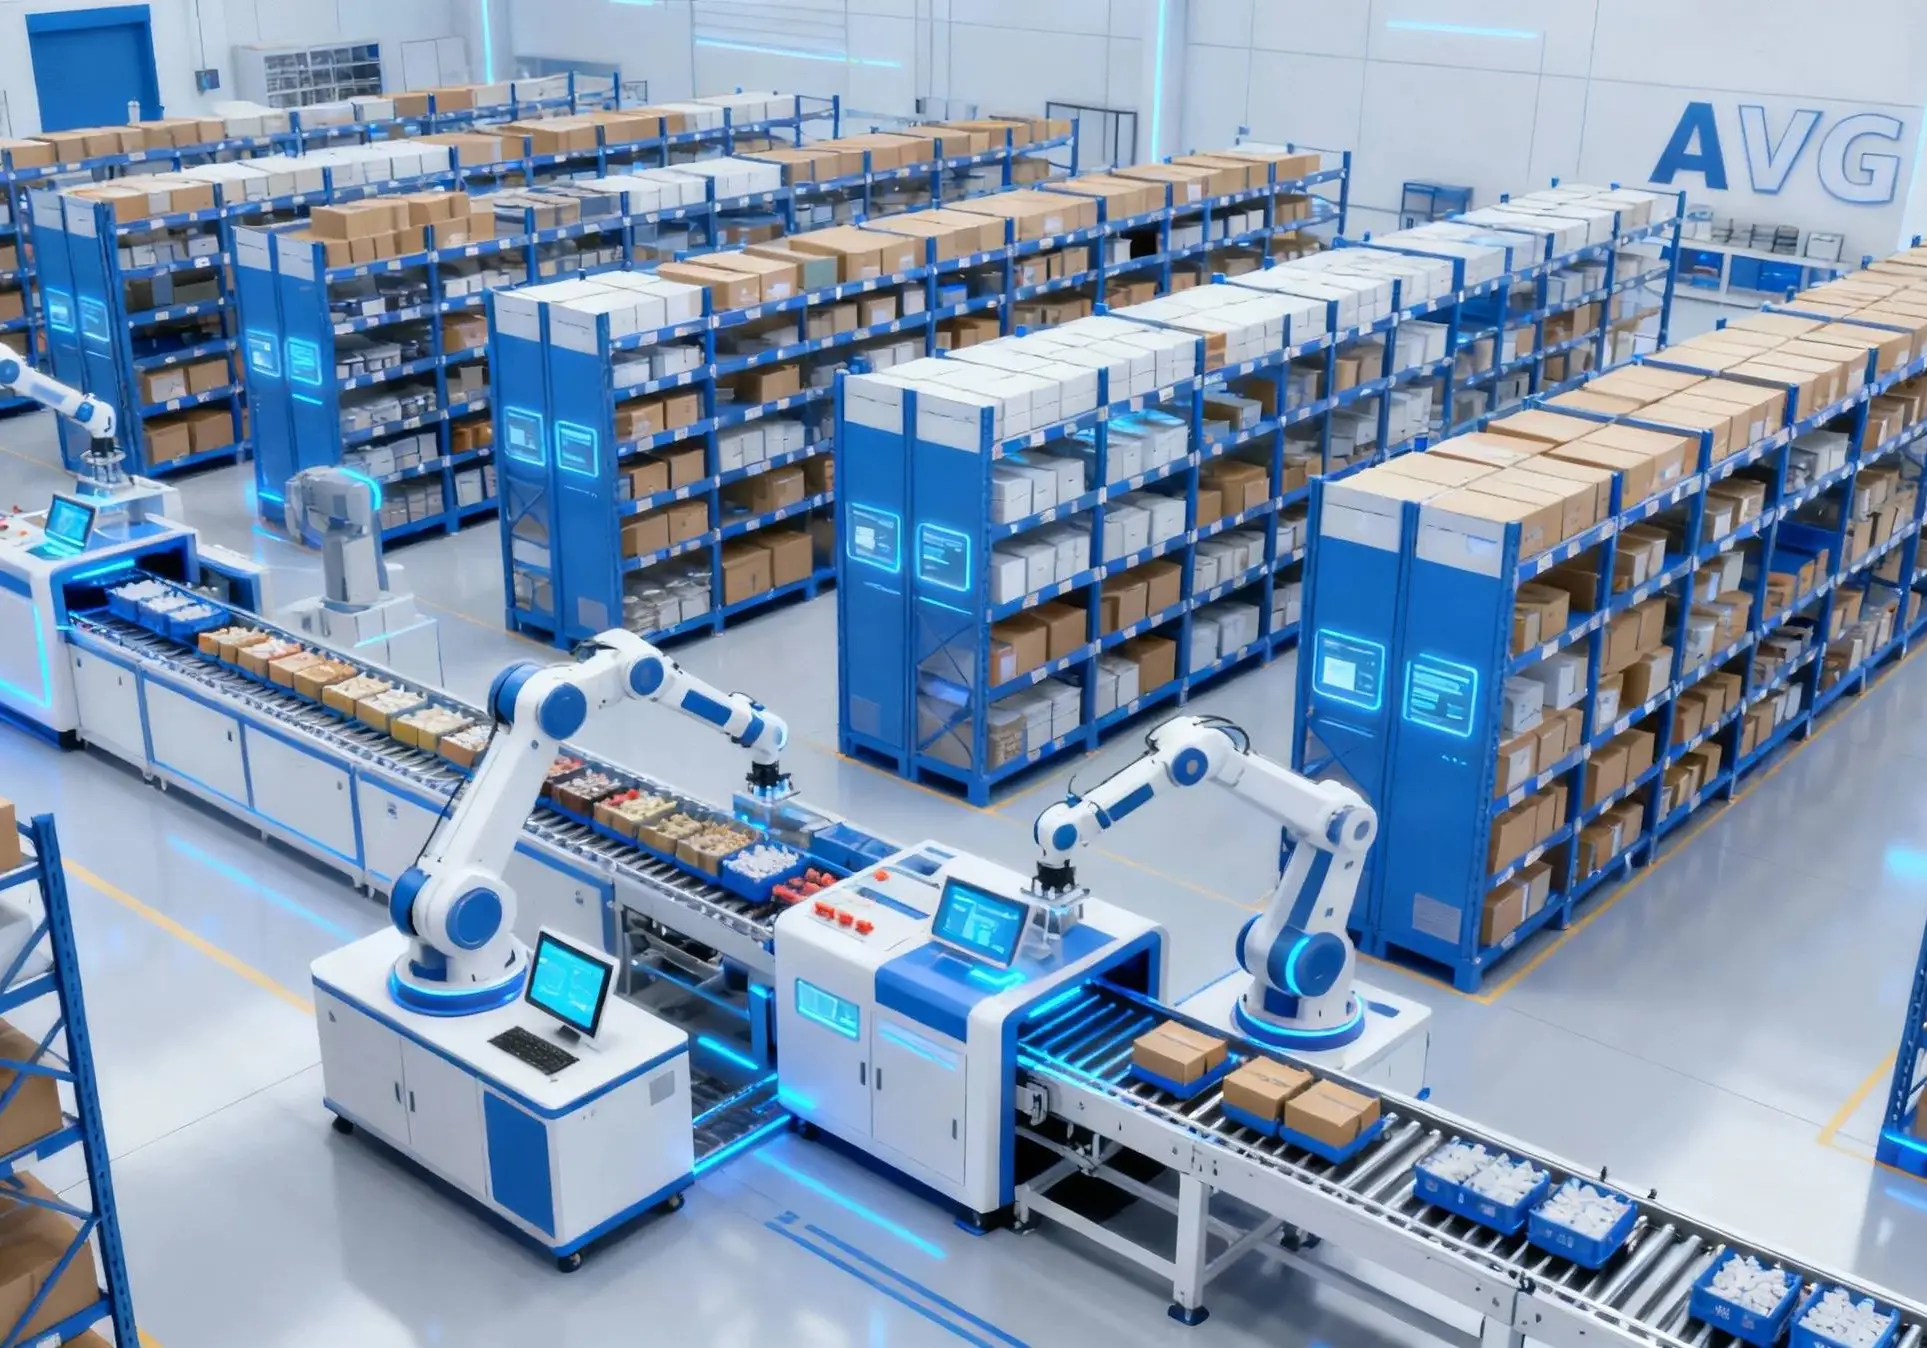
仓储自动化的规模增长有目共睹。据行业数据,2026年亚太物流自动化市场规模预计增至262亿美元,其中中国市场约51.7亿美元;国内AGV/AMR市场规模2026年有望突破550亿元。与此同时,仓储物流智能化的竞争正在从单点设备部署转向系统级能力的比拼。集群调度要求控制中心对分布于仓库各处的设备状态、任务队列、异常告警进行实时掌控,而传统“一人守一屏、一机跑一趟”的运维模式,在高密度设备集群面前正在迅速失效。
一个常被忽视的事实是:控制中心的操作员并不需要物理上待在每一台设备旁边,但必须能够在任意时刻、任意工位上,调取任意一台设备或任意一个子系统的画面并施加操控。如果每套系统都配备独立的主机、显示器和键鼠,控制台会被线缆和屏幕淹没,人员被绑定在固定席位上,故障响应速度随设备数量增加而线性下降。仓储自动化的“集群协同”,首先要求控制层的“集群可视”与“集群可控”。
IP KVM矩阵:把“人机分离”从机房理念变成仓储基础设施
秦安科技在KVM信号传输与交换领域已深耕二十余年,其IP式KVM矩阵系统所解决的,正是控制层“看得见、控得住、切得快”的问题。系统的核心逻辑并不复杂:通过发送端与接收端将分散在各处的设备信号汇聚到IP网络,操作人员在控制台前使用一套键鼠,即可在多个设备画面之间瞬时切换、远程操控。
这套能力迁移到智能仓储场景中,对应的是三个层面的效率重构。
第一,从“现场奔走”到“远程掌控”。 在大型配送中心或自动化立库中,设备分布跨越数万平方米,故障排查往往意味着人员在库区与机房之间反复穿梭。IP KVM矩阵支持一对多、多对一以及多对多的灵活部署,工作人员在控制终端即可调度并监控整个系统内的设备状态,将响应时间从“走到设备跟前”压缩到“切换到对应画面”。当分拣线出现堵塞、穿梭车报出异常、输送线速度异常时,控制中心可以在第一时间看到现场画面并介入处置,而不是等待现场人员反馈。
第二,人机分离带来的不只是环境改善,更是运维安全。 在仓储自动化语境下,“人机分离”常被理解为操作员远离噪音与粉尘,但其更深层的价值在于物理隔离与权限管控的同步实现。设备主机集中部署于可控的技术区域,操作席位上只保留显示与操控终端,既降低了粉尘、振动对计算设备的侵蚀风险,也使得不同岗位的权限边界变得清晰可管。对于同时运行WMS、WCS、分拣控制、安防监控等多套系统的仓储控制中心而言,一套KVM矩阵可以在物理层实现信号源的按需分发与席位权限的精确配置,减少跨系统误操作的可能。
第三,“一人多机”直接回应了仓储行业的人力结构性难题。 劳动力短缺与熟练操作员的培养成本,是推动仓储自动化最持久的动力之一。IP KVM矩阵让一名操作员可以在单一控制台上同时监控多台设备、多个子系统,在任务波谷时段灵活缩减值守席位,在订单高峰时段快速扩展监控范围。这种弹性,与当前仓储运营中“分阶段增长”“按需扩容”的主流诉求高度吻合。
从产线到仓配:控制层的逻辑是相通的
秦安科技的IP KVM矩阵在工业自动化领域已有可参照的落地经验。在汽车电子行业的AOI产线集约化改造中,数十台检测设备原本需要人员在产线之间频繁走动进行复检,通过部署IP KVM矩阵,复检人员坐在固定控制台前即可完成对全部设备的远程监控与操作,实现了“一人多机”的协同作业。产线控制与仓储控制在底层需求上并无本质差异:设备数量多、空间分布散、异常需要快速定位、人员需要从重复移动中解放出来。当仓储自动化从“单机智能”走向“集群智能”,控制层的集约化程度将直接决定集群协同的上限。
2026年亚洲国际物流展传递出的信号同样印证了这一方向:行业竞争焦点正在从“单台设备能不能抓”转向“一群设备能不能成建制地持续跑”。而要让一群设备“成建制地跑”,控制中心就必须具备与之匹配的“成建制地看”和“成建制地管”的能力。
对于正在规划或升级智能仓储系统的企业而言,机器人本体和立库硬件的选型固然重要,但控制层的架构设计同样值得前置考量。一套能够在统一界面下调度多源信号、实现人机分离与权限分级、并支持后续弹性扩容的KVM矩阵系统,或许不会出现在仓储自动化宣传中最显眼的位置,但它决定了当设备规模翻倍时,控制中心是变得更忙乱,还是依然从容。集群协同时代的效率分水岭,往往不在设备与设备之间,而在“看见设备”与“控制设备”的那一层。